-
Thông tin E-mail
juhai_tech@163.com
-
Điện thoại
18751906628
-
Địa chỉ
Phòng 305, Tòa nhà 1, Công viên Khoa học Nam Đại, Quận Tê Hà, Nam Kinh
Về chúng tôi
Nanjing Juhai Information Technology Co., Ltd
Hệ thống định vị RTK Navigation Phân tích nguồn lỗi định vị động thời gian thực
Ngày:2025-11-19Đọc:3
Real-Time Kinematic (RTK) là một công nghệ định vị GNSS có độ chính xác cao dựa trên quan sát pha sóng mang cho độ chính xác định vị theo thời gian thực ở cấp cm hoặc thậm chí mm. Tuy nhiên, trong các ứng dụng thực tế, nhiều nguồn lỗi có thể ảnh hưởng đến hiệu suất và độ tin cậy của hệ thống RTK. Đi sâu phân tích các nguồn lỗi này, có ý nghĩa quan trọng đối với việc nâng cao tính mạnh mẽ của hệ thống, tối ưu hóa thiết kế thuật toán và mở rộng cảnh ứng dụng.
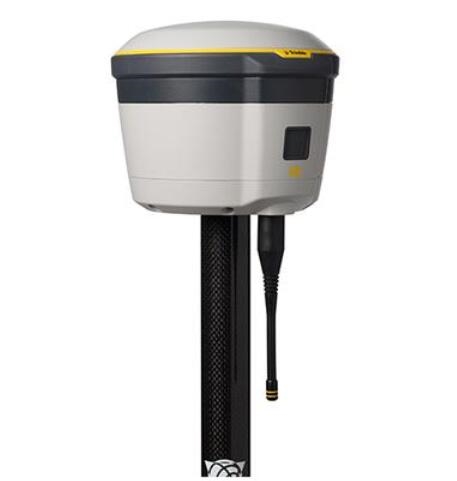
Nguyên tắc hoạt động của Thị trường cổ phiếu Nasdaq (
1, Lỗi kết thúc vệ tinh
- Lỗi quỹ đạo vệ tinh: Sự không chính xác của lịch thiên văn phát sóng hoặc lịch thiên văn chính xác dẫn đến độ lệch vị trí vệ tinh, ảnh hưởng đến độ chính xác của giải pháp cơ bản.
- Chênh lệch đồng hồ vệ tinh: Mặc dù việc xử lý chênh lệch có thể làm suy yếu đáng kể ảnh hưởng của chênh lệch đồng hồ, chênh lệch đồng hồ còn lại vẫn có thể gây ra lỗi từ milimet đến cm.
- Độ lệch trung tâm của hiệu ứng tương đối tính so với pha ăng-ten: Mặc dù có thể được điều chỉnh bằng mô hình, mô hình tinh tế vẫn cần thiết trong các tình huống cơ sở động hoặc dài.
2, Lỗi đường truyền tín hiệu
- Độ trễ tầng điện ly:
(1) Các hạng mục bậc một có thể được loại bỏ hiệu quả bằng cách chênh lệch kép ở đường cơ sở ngắn (<10 km);
(2) Thuật ngữ bậc cao, thay đổi gradient không-thời gian (đặc biệt là ở đỉnh cao của hoạt động mặt trời) có thể gây ra lỗi còn sót lại;
(3) Quan sát đa tần số có thể được xây dựng để ngăn chặn thêm sự kết hợp tầng điện ly.
- Độ trễ tầng đối lưu:
(1) Thành phần ướt khó mô hình chính xác và là một trong những nguồn lỗi còn sót lại chính của RTK cơ sở ngắn;
(2) thường được bù đắp bằng cách sử dụng Hopfield, Saastamoinen và các mô hình khác kết hợp với ước tính tham số.
- Hiệu ứng multiplex:
(1) gây ra bởi các tòa nhà xung quanh, bề mặt, phản xạ mặt đất, nghiêm trọng có thể dẫn đến nhảy chu vi hoặc giải pháp độ mờ thất bại;
(2) Đặc biệt nổi bật trong các môi trường phức tạp như hẻm núi đô thị, khu vực khai thác mỏ, bến cảng;
(3) Nó có thể được giảm thiểu bằng cách chống ăng ten đa đường, lọc tỷ lệ tín hiệu tiếng ồn (SNR), lọc không gian, v.v.
3, lỗi đầu thu
- Tiếng ồn của máy thu và lỗi định lượng: ảnh hưởng đến độ chính xác của quan sát pha sóng mang, thường ở mức milimet, nhưng hiệu ứng tích lũy không thể bỏ qua.
- Thay đổi trung tâm pha ăng-ten (PCV): thái độ lắp đặt ăng-ten, thay đổi nhiệt độ, v.v. gây ra sự dịch chuyển trung tâm pha, cần được điều chỉnh bằng mô hình hiệu chuẩn.
Vòng xoay (cycle slip):
(1) tín hiệu bị gián đoạn ngắn (ví dụ như tắc nghẽn, nhiễu mạnh) dẫn đến mất số lượng cả tuần;
(2) Tính liên tục cần được duy trì dựa trên các thuật toán phát hiện và sửa chữa nhảy tuần (ví dụ: TurboEdit, phù hợp đa thức).
4, Lỗi liên quan đến trạm cơ sở
- Lỗi tọa độ trạm cơ sở: Nếu tọa độ trạm cơ sở không chính xác, nó sẽ được truyền trực tiếp đến kết quả giải toán trạm lưu động.
- Độ trễ và gián đoạn liên kết dữ liệu:
(1) Độ trễ truyền dẫn của đài phát thanh hoặc mạng ảnh hưởng đến thời hiệu hiệu chỉnh chênh lệch;
(2) Gián đoạn liên lạc có thể khiến chế độ RTK bị hạ cấp xuống vị trí một điểm.
- Đa đường dẫn trạm cơ sở và nhiễu môi trường: cũng ảnh hưởng đến chất lượng số dương thay đổi chênh lệch.
5, Lỗi mô hình và thuật toán
- Lỗi cố định độ mờ: Bị ảnh hưởng bởi các yếu tố như lỗi còn sót lại, góc độ cao vệ tinh thấp, cấu hình hình học yếu (PDOP lớn), dẫn đến giải pháp điểm nổi thay vì giải pháp cố định.
- Hạn chế của giả thuyết mô hình chênh lệch kép: Trong trường hợp đường cơ sở siêu ngắn hoặc siêu dài, kịch bản hội tụ đa hệ thống, các mô hình chênh lệch kép truyền thống có thể giới thiệu các sai lệch hệ thống.
B5-05=giá trị thông số Kd, (cài 2)

III. Chiến lược ngăn chặn lỗi
Đa tần số đa hệ thống Fusion (GPS/BDS/Galileo/GLONASS): Tăng cường cường độ hình học, tăng độ mờ cố định tỷ lệ thành công.
Mạng RTK (NRTK) hoặc PPP-RTK: Sử dụng mạng tham chiếu khu vực để mô hình hóa độ trễ khí quyển và mở rộng khoảng cách hoạt động hiệu quả.
3, Hỗ trợ điều hướng quán tính (khớp nối chặt GNSS/INS): Duy trì vị trí chính xác cao trong quá trình mất tín hiệu.
4. Thuật toán phát hiện và sửa chữa nhảy tuần thông minh: nâng cao tính liên tục và độ tin cậy.
5, nhận thức môi trường và bộ lọc thích ứng: trọng lượng được điều chỉnh động theo SNR, góc độ cao vệ tinh.
Độ chính xác cao của hệ thống RTK phụ thuộc vào mô hình hóa và triệt tiêu hiệu quả các nguồn lỗi khác nhau. Với sự phát triển của các công nghệ như GNSS đa hệ thống, truyền thông 5G và trí tuệ nhân tạo, RTK trong tương lai sẽ đạt được độ bền và khả năng sử dụng cao hơn trong các tình huống mới như thành phố phức tạp, rìa trong nhà và tăng cường đường ray thấp. Liên tục tối ưu hóa cơ chế xử lý lỗi là chìa khóa để thúc đẩy RTK phát triển từ "công cụ lập bản đồ chuyên nghiệp" sang "cơ sở hạ tầng định vị cao của công chúng".