-
Thông tin E-mail
18752476625@163.com
-
Điện thoại
18751941608
-
Địa chỉ
Phòng 1304, Tòa nhà A1, 216 Phố Lục Bắc, Đường Cát Đường, Quận Giang Bắc, Nam Kinh
Về chúng tôi
Nanjing Haohai Marine Technology Co., Ltd
Mô tả ngắn gọn Quy trình vận hành đặc điểm kỹ thuật của DVL Doppler Tachymeter
Ngày:2025-08-21Đọc:4
Trong lập bản đồ đại dương, điều hướng robot dưới nước (ROV/AUV), giám sát dòng nước và khảo sát địa chất, máy đo tốc độ DVL Doppler sử dụng hiệu ứng Doppler âm thanh để đo thời gian thực tốc độ chuyển động ba chiều và khoảng cách di chuyển của cơ thể tải xuống nước so với đáy hoặc cơ thể nước, là cảm biến cốt lõi để đạt được định vị dưới nước chính xác cao và điều hướng tự động. Nó tính toán thành phần vận tốc theo mọi hướng bằng cách phát ra các chùm âm thanh (thường là cấu hình bốn chùm) xuống đáy biển và nhận được sự thay đổi tần số của tín hiệu phản xạ. Để đảm bảo dữ liệu đáng tin cậy và tránh sai sót, máy đo tốc độ DVL Doppler phải tuân theo quy trình vận hành khoa học, chuẩn mực.
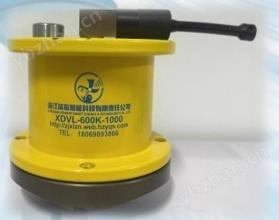
Bước 1: Kiểm tra thiết bị và định vị lắp đặt
Kiểm tra vỏ ngoài trong tình trạng tốt trước khi sử dụng, không có vết nứt, không có chất bám trên bề mặt đầu dò. Xác nhận rằng giao diện cáp được niêm phong tốt và không có dấu hiệu nước vào. Gắn chắc DVL vào đáy thân tàu, khung ROV hoặc thanh đo, đảm bảo đầu dò hướng thẳng đứng hoặc nghiêng về phía đáy biển (tùy thuộc vào chế độ làm việc) và tránh nhiễu vùng bong bóng. Độ lệch góc cài đặt cần được ghi lại để hiệu chỉnh dữ liệu tiếp theo.
Bước 2: Cài đặt tham số và lựa chọn chế độ
Thiết lập các thông số chính thông qua phần mềm hỗ trợ hoặc bảng điều khiển:
Chế độ làm việc: Chọn "Bottom Tracking" (Định vị đáy) hoặc "Water Tracking" (Theo dõi nước) để đo tốc độ tầng nước tương đối;
Phạm vi và tần số: Chọn tần số âm thanh phù hợp theo độ sâu của nước (tần số thấp cho nước sâu, tần số cao cho nước nông);
Định dạng đầu ra dữ liệu: Thiết lập giao thức NMEA, ASCII hoặc nhị phân để phù hợp với yêu cầu hệ thống định vị.
Bước 3: Tự kiểm tra và khởi tạo hệ thống
Sau khi bật nguồn, thiết bị sẽ tự động thực hiện quy trình tự kiểm tra để kiểm tra cường độ tín hiệu của từng chùm tia, đồng hồ bên trong và trạng thái cảm biến. Xác nhận rằng tất cả các chùm đều có tiếng vang tốt (SNR>15dB). Hiệu chỉnh tốc độ bằng không (Zero Velocity Update) được thực hiện ở trạng thái nghỉ ngơi để loại bỏ trôi zero.
Bước 4: Bắt đầu đo lường và theo dõi thời gian thực
Sau khi thiết bị di chuyển với tàu sân bay, nó bắt đầu phát sóng âm thanh và nhận tín hiệu tiếng vang. Theo dõi chất lượng tín hiệu, vectơ tốc độ và chế độ làm việc của từng chùm tia trong thời gian thực thông qua giao diện phần mềm. Đảm bảo rằng dưới chế độ theo dõi đáy có thể khóa ổn định đáy biển, dữ liệu dòng nước trong chế độ theo dõi nước liên tục ổn định.
Bước 5: Ghi dữ liệu và đầu ra đồng bộ
Bật tính năng ghi dữ liệu và lưu trữ thông tin ban đầu như tốc độ, thái độ, dấu thời gian, v.v. trong bộ nhớ trong hoặc máy tính bên ngoài. Để điều hướng kết hợp, bạn cần đảm bảo DVL được đồng bộ hóa với thời gian của Hệ thống dẫn đường thông thường (INS), chẳng hạn như đồng bộ PPS, để xuất ra các hiệu chỉnh tốc độ tần số cao.
Bước 6: Kết thúc công việc và bảo trì thiết bị
Sau khi đo xong, dừng ghi dữ liệu, tắt nguồn và thu hồi máy đo tốc độ DVL Doppler. Ngay lập tức rửa sạch vỏ và đầu dò bằng nước ngọt, loại bỏ muối và bùn. Kiểm tra xem vòng đệm có bị lão hóa không và lưu trữ đúng cách trong lò sấy sau khi bôi mỡ.
Bài viết cuối cùng:Tìm hiểu các thành phần chức năng của máy nghe nước kỹ thuật số để sử dụng nó tốt hơn
Bài viết tiếp theo:Ứng dụng sonar hình ảnh đa tia hoạt động dưới nước